

あなたも作れるオープンソース四足歩行ロボット https://xitter.gq/t.co/44o9Ur2JKd
Joined July 2022
- Tweets425
- Following45
- Followers530
- Likes2.6K




Pinned Tweet
#MFTokyo2026 2日目終了!皆さまお疲れ様でした! printpupper.com のブースに来てくれた方ありがとうございました。今回も多くのお子様に遊んで頂けました。
printpupper.com 公式 retweeted

学習環境のリポジトリ公開を行いました。
github.com/noritsune/PrintPu…
また、動かし方をPrintPupperリポジトリへのIssueにまとめました。
github.com/r9kawai/PrintPupp…
是非ご覧ください

こんなモノ10個も売れんやろ…。そう思って始めた 「printpupper.com 基板キット」ですが、これまでに60個ぐらい売れました。問い合わせで多かったのははんだ付けが難しいということ、3Dプリント部品の販売キットは無いのか?ということでした。

この基板をはんだ付けして完成させ、さらに頑張ってロボを完成させると…こうなります!
PrintPupper 組立動画 頭としっぽを付けよう!デコレーション編 Decorations youtu.be/BNARskDV0NQ?si=jE2_… @YouTubeより


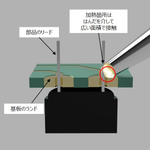
「2.54mmピッチのスルーホールのみ」というのは、SNSの電子工作勢には楽勝でしょうが、それはバイアスなのでしょう。恐らく初心者にはこれでギリギリの難易度なのです。はんだ付けのコツは、とにかくランド側を十分に温めることです。ランドに伝わった熱で(こて先ではなく)ランドにはんだ線を当てると溶けるまで温めるのです。部品の足側は自然に温まります。


ラズパイが高騰してしまっていますが、printpupper.com は RaspberryPi の 3, 4, Zero2W で動作できます。Zero2Wの場合は以下のようにナットを挟んで高さを合わせます。(ナットは基板キットに含まれています)
printpupper.com 公式 retweeted

@printpupper 作ってみた!
とりあえずサーボとベアリングだけ買って一足テスト
意外と家にM3系のネジがなくて代用とか一部はしょってるけど、いい感じに動いてる!
印刷部品や組み立ても、説明がめちゃくちゃしっかりしてて初めての4足ロボだけど作りやすかった!
本プロジェクトに JLCPCB が協賛頂けることになりました。ロボットのメイン基板の製造に協力頂いております。感謝いたします。
jlcpcb.com/jp?from=printpupp…

printpupper.com 公式 retweeted

寂しいけど、紙のメディアは消えつつあるし、書店もそうだし、情報取得を紙媒体に頼ってないし。
それでもラジコン技術には「提案力」があった。「いまこれが面白いよ、こうすれば始められるよ」というリーダーシップ。これから始める人は、自分で探すしかない。


printpupper.com 公式 retweeted

MTF会場で拝見して、絶対作る!とテンション上がり昨日からパーツ印刷してます。

#MFTokyo2026 2日目終了!皆さまお疲れ様でした! printpupper.com のブースに来てくれた方ありがとうございました。今回も多くのお子様に遊んで頂けました。
#MFTokyo2026 1日目終わりました!多くの方に来訪頂けました。(不在時に来てくれた方ごめんなさい)
メイカーチップ無くなってしまいましたもっと作れば良かった…


printpupper.com 公式 retweeted

『AIが設計する』ということの難しさを考えるとき、
私は折り紙を例にすると比較的わかりやすいと思ってます。
例えば、折り鶴。
完成した鶴のCAD情報から、
どこに折り線を入れればその形を作れるのか。
実は、この部分だけならかなり昔から研究されています。
与えられた3Dの多面体形状から、一枚の紙を折ってその形を作るための折り構造を求める研究進められ、形状から折りパターンを求める逆問題として論文化されてたりします。
実際に、複雑な立体も実際の紙から折られています。
なので、『完成形から折り線を作ることが難しいから、AIは形状構成を成立させられる作図ができない』という話でありません。
『折り線を生成できること』と、
『製作再現性のある折れる鶴を設計できること』は違うということです。
まず、完成した鶴を見ただけでは、
そもそも折り紙という規格品を使うのか。
どのサイズを使うのか。
紙厚や硬さはどうするのか。
そのまま使うのか、別の材料から切り出すのか。
ということは分かりません。
しかし、加工開始時点の状態を設定するのも設計です。
そして折り線が全部分かったとしても、
好きな順番で折れば完成するわけでもありません。
先に折ってしまえば、
紙が重なって後から加工できない場所もある。
完成形が成立するためには、『最後にその形になる』だけではなく、『そこへ至る途中の状態がすべて成立する』必要があります。
加工順序が違えば作れないことの成立性を追求するのも設計です。
さらに、折り紙の本を見ると、
一度半分に折って、また開く。
角と角を合わせる。
先につけた折り目まで折る。
という手順が頻繁に出てきます。
なぜ、一度折ってわざわざ戻すのかというと、次の工程で使う「基準」を先に作っているからです。
毎回目分量で位置を決めるのではなく、
前工程で作った状態を次工程の基準にする。
そうすれば、人による多少のばらつきがあっても、
比較的同じところを狙って折ることができる。
『折れる』だけではなく、
『安定して折れる』ようにする。
ここには、
何を基準にするか。
どの順序なら成立するか。
どこでばらつきを抑えるか。
どうすれば再現性を持たせられるか。
という統一された設計思想があります。
冒頭の折り紙研究では、
狙った折り方を一つ設計していても、
最初の状態から入り得る望ましくない折り方の分岐が、構造の規模に対して指数的に増え得ることまで示されています。
つまり、正解となる完成形を一つ定義すれば終わりではなく、構造が複雑になるほど、そこへ到達する途中には大量の分岐が生まれ得ます。
設計するということは、『正解はこれ』
と示すだけではなく、誤った状態になることを防止し、現実のばらつきがあっても、狙った状態へ安定して到達できるようにすることでもある。
一つロバスト性ともいうと思います。
ここまで考えると、
完成した自動車の3Dデータから形状を生成できることと、
自動車を設計できることが同じではない理由も見えてきます。
なぜこの材料、寸法、公差、基準、順序で作るのか。
なぜその構造なら、
製造のばらつきがあっても安定して成立するのか。
完成した3D形状には、
そうした判断の「結果」は残っていても、
そこへ至った設計思想のすべてが残っているわけではありません。
だから私は、
AIが完成形を生成できることと、
AIが設計できることの間には、
まだかなり大きな距離があると思っています。
設計AIというのは、
形を作るだけではなく、
材料、基準、順序、制約、中間状態、ばらつき、
そして大量に存在し得る誤った分岐まで含めて、
「なぜこれなら安定して成立するのか」という一つの思想を持った解を作ること。
私はそこまで含んだ話として考えています。
だから難しいのですが、『折り線を生成できること』で止まってる主張は散見するところから、まだ先だなと思うわけです。

四足歩行ロボットの操作体験ができます!
#MFTokyo2026 有明GYM-EX で設営を開始しています。まだ会場は閑散としています。明日開催です、遊びに来てね!
