
生物に近づく機械、やわらかいロボット、フィジカルとディジタルを行き来する学際的研究。 テーマ: Robot and the Elastic Mind. つぶやきは、ロボット、アート、消火栓(https://xitter.gq/t.co/W5F5a6HWnq)、ネコ、など。
Joined February 2010
- Tweets23.2K
- Following5.1K
- Followers4.8K
- Likes7.7K




Ryuma NIIYAMA (ニウム) retweeted

(恐らくアクセス過多で)神戸に大量の棘が発生しており、ビジュアルがSFすぎて興奮してる


地図情報から漫画背景を作成できるツールを作成しました。地名や座標を入力すれば地球のどこでも再現可能です。無料で使えるので、ぜひ使ってみてください!
tools.oyasumi-gamedev.com/ro…
Ryuma NIIYAMA (ニウム) retweeted

AWS ジャパン「フィジカル AI 開発支援プログラム」成果発表会レポート スタートアップ各社が登壇
note.com/kmoriyama/n/n4bb474…
noteに書きました

Ryuma NIIYAMA (ニウム) retweeted

荻さんの「科研費学術地図」の球面版ができたそうです。
rma-lab.github.io/kaken-atla…
こちらの方が、右図のように研究のない広大な「南半球」が存在することや、左図のように半島になった言語学領域(根本に近い所は言語教育学)があることなど、各分野について情報量が多い気がしました。


Ryuma NIIYAMA (ニウム) retweeted

本日の #RSJ2026 ランチョンセミナーは電通大金田先生の、ハードウェア研究における論文の書き方&研究の進め方。ハードウェアならではのノウハウは自分には無い視点で目から鱗でした。「既知未知法」も有用ですよ!
金田先生、ありがとうございました!

Ryuma NIIYAMA (ニウム) retweeted

LLM は魅力的に見える提案をしてくれますが、実際に提案に従ってみると全然大したことがない結果になる話です。
joisino.hatenablog.com/entry…

Ryuma NIIYAMA (ニウム) retweeted

printpupper.com - ROS開発者向け for ROS developer 1
の公開を開始しました!いわゆるSimToReal環境を実現します。3DPで作れる四足歩行ロボットでここまで出来るのは中々無いと思います。Sim側だけならPCだけで出来ます。難解になりがちな環境構築手順も纏めてあります。

Ryuma NIIYAMA (ニウム) retweeted

アスリートとロボットのスプリントの違い
アスリートは腰の位置を高くする意識を持っているが,ロボットは膝をある程度屈曲させ,腰の位置を一定にするよう制御されているように見える.接地位置はアスリートと同じように重心の下に近い位置につき,ブレーキ成分を小さくしてうまく乗り込みをしているようだ.
ロボットの機体では,大きなモータを股関節付近し使用し,膝や足首の質量を小さくしてピッチを上げるためにロボット特有の工夫をしている.一方でアスリートは身体の質量バランスを変えることはなかなか難しいので,股関節の開きを小さくし,接地時間を極限まで小さくしてストライドを保ったままピッチを高める努力をしてきた.
ロボットは骨盤部の使い方がとても平面的.一方で上半身や腕の質量を小さくする代わりに,素早く捻ることによって,下半身の角運動量を補完しているように見える.トップスピード時のアスリートの骨盤はこのイメージに近いが,一方アスリートはゴリラのような筋肉で質量をつけ,上半身もある程度平面的にしつつ,腕をコンパクトに素早くふっている.
アスリートとロボットは身体に大きな相違点があるが,考え方や戦略に関しては大きな共通点があると感じた.
ウサインボルト
100m 9.58秒
40.92歩数
平均ピッチ 4.271歩
平均ストライド 244.4m
優勝したロボット
100m 9.32秒
44歩
平均ピッチ 4.72歩
平均ストライド 227cm
ウサインボルト選手の数値は他の選手とも大きく異なるので,参考に桐生選手の数値
100m 9.98秒
47.1歩
平均ピッチは 4.719歩
平均ストライド 212.3cm
意外と近い.スタート時クラウチングスタートをしていないので,その変化やラップは異なりそう.
走り終えた後炎上したロボット.ここに辿り着くまでに何台のロボットが燃えたのだろうか..
陸上競技の走り方含めスポーツのパフォーマンスの検証にロボットが使用されることの可能性を大いに感じた.
来年はクラウチングスタートが見れるに違いない.
アスリートの意見も聞きたい.蘇炳添との共演はあるだろうか?
来年は見に行きたい.

Ryuma NIIYAMA (ニウム) retweeted
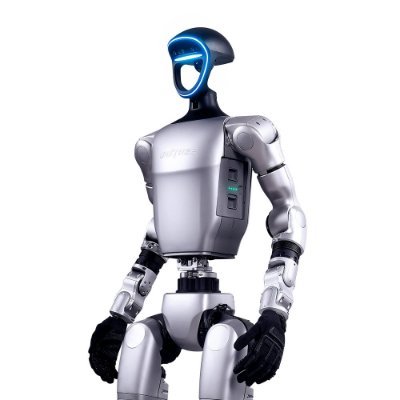
Unitree New Robot Preview: “Superman” Breaking the Limits of Humanity🥳
Standing high jump 2 m, top speed 12.66 m/s (0.85 m leg length)
Surpassing the standing high jump and running speed records of all humans around the world
This new machine has only been in development for a little over three months, with significant room for further improvement in the coming months.
Ryuma NIIYAMA (ニウム) retweeted

優勝したぜ!
世界チャンプ🥊

BREAKING: The first-ever fight between 6-foot-tall humanoid robots in the United States just took place in San Francisco.
The robots were remotely operated, with a Japanese fighter competing against an American fighter while controlling EngineAI T800s, full-size humanoid robots developed by EngineAI.
According to REK, each T800 costs roughly $100K. @OsoneHiroyuki secured first place.


Ryuma NIIYAMA (ニウム) retweeted

4枚そろった
フィジカルAIの入り口として最適なテーマではないでしょうか?
xitter.gq/H0meMadeGarbage/status…
xitter.gq/aditya_sudhakar/status…
xitter.gq/JMelzer1899/status/207…


Ryuma NIIYAMA (ニウム) retweeted

昨年、私はこの「まるで見世物のように犬型ロボットを痛々しく酷使する」表現作品によって炎上すらしたわけだけど、きょう実際に眼前でヒト型ロボットが破壊し合う光景が「興行催事として」繰り広げられ観客が興奮に包まれる光景を目撃し、時代の変化が早すぎて目眩を感じる。
Ryuma NIIYAMA (ニウム) retweeted

オープンソースの双腕データ収集システムであるMEVIONがIEEE RA-Pに採択されました!
四脚ロボットのMEVIUS・MEVIUS2, 二脚ロボットのMEVITAを開発したら, マニピュレータも作らざるを得なかったんです!
ものすごい力と速度のマニピュレーションを楽しんでいます!
haraduka.github.io/mevion-ha…


Our New Open-Source Dual-Arm Robot MEVION has been accepted to IEEE Robotics and Automation Practice (RA-P)!
MEVION is designed for powerful and high-speed teleoperation and imitation learning!
Thread👇
haraduka.github.io/mevion-ha…
Ryuma NIIYAMA (ニウム) retweeted

zhuanlan.zhihu.com/p/2024903… 中国の証券会社のUnitree G1解体レポートとてもおもしろかった
- 腕の可搬重量は2kgで、1,2時間の稼働しか想定しておらず、工場等での継続的な利用は難しいだろう
- 部品はコモデティ化しており優位性は低いが、制御アルゴリズムで他社を圧倒している
ってところか
Ryuma NIIYAMA (ニウム) retweeted

明日1日,発表します.
2A2-L10「受動的身体性を有するヒューマノイドロボットのFew-shotによるSim2Real」
#robomech2026
新しく実験を繰り返す日々(1/3)


